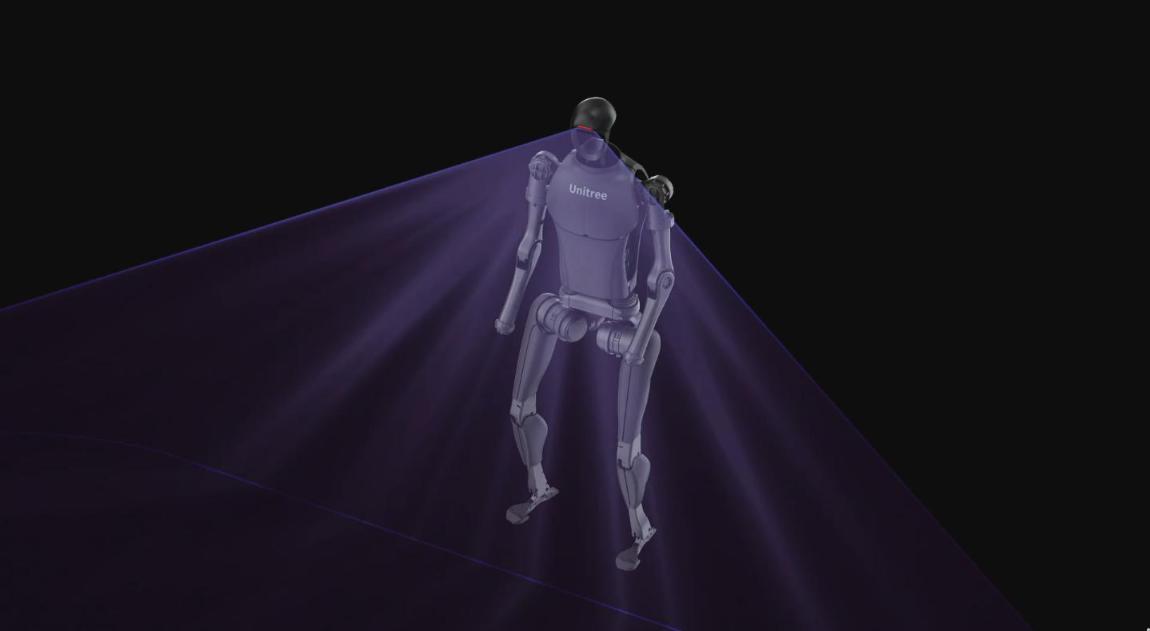
סקירה כללית
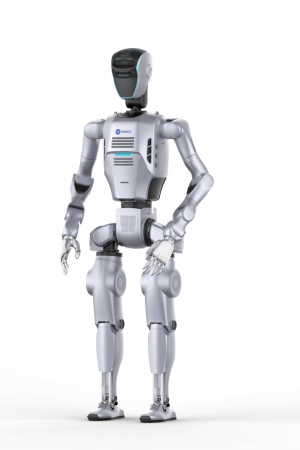
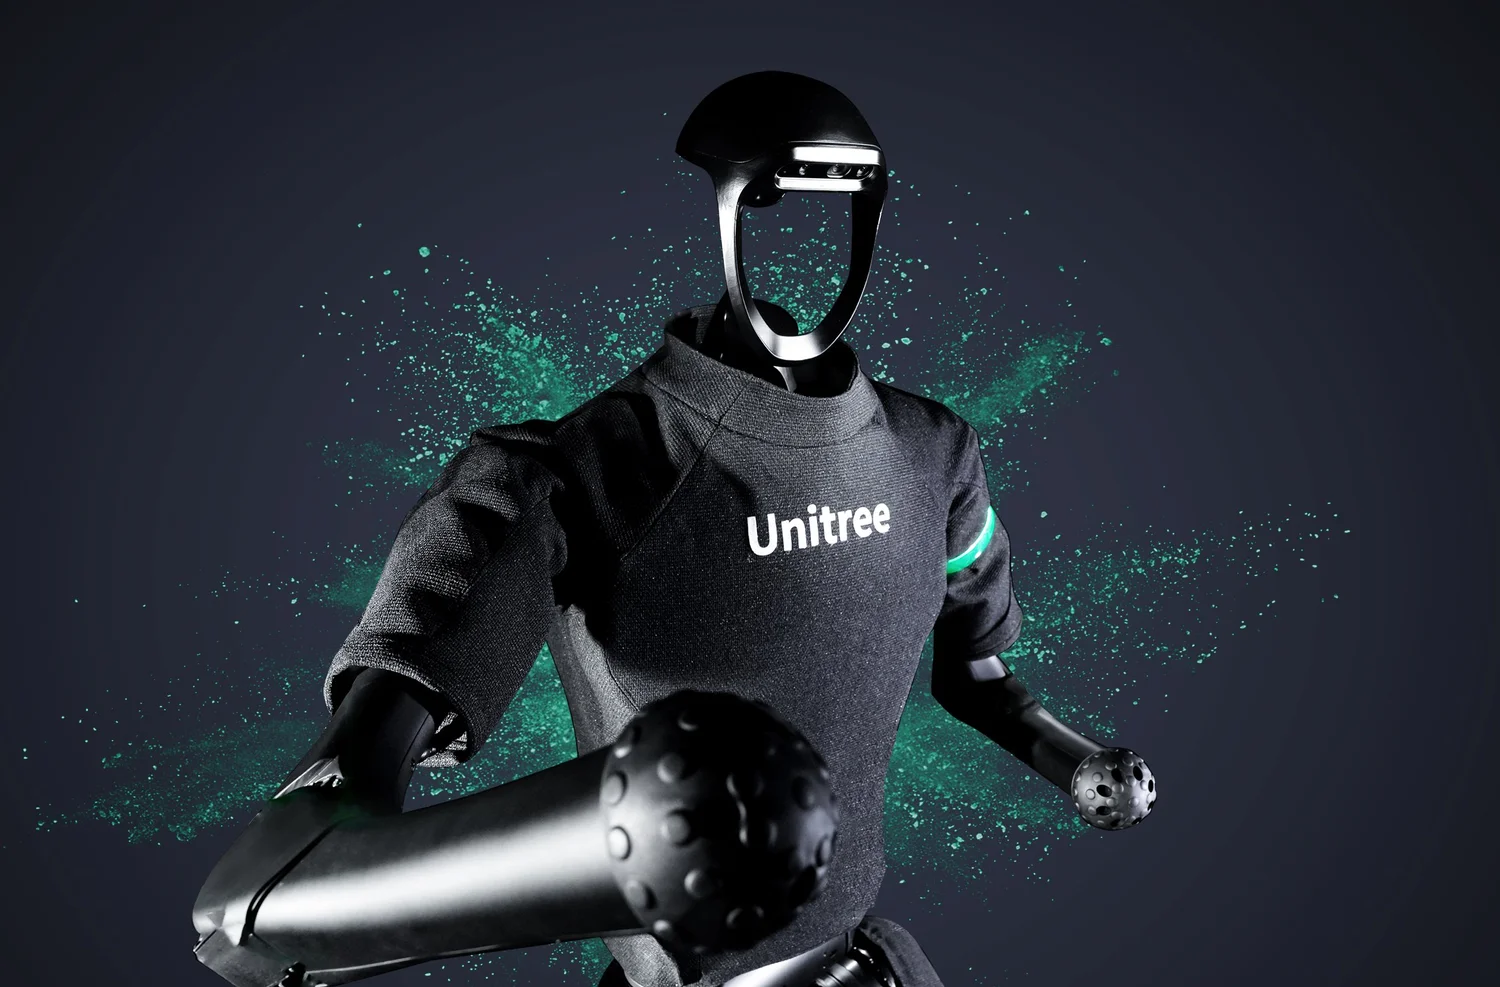
H1 נבנה סביב מנועי מפרק עוצמתיים בפיתוח Unitree, עם מומנט של עד 360 N·m בברך, חיווט פנימי מלא וחישה היקפית באמצעות LiDAR תלת־ממדי ומצלמת עומק. גרסת H1-2 מוסיפה זרועות ארוכות עם 7 דרגות חופש, קרסול דו־צירי וכושר נשיאה גבוה – לעבודה עם ידיים מיומנות ולמשימות מניפולציה מורכבות.
יכולות מרכזיות
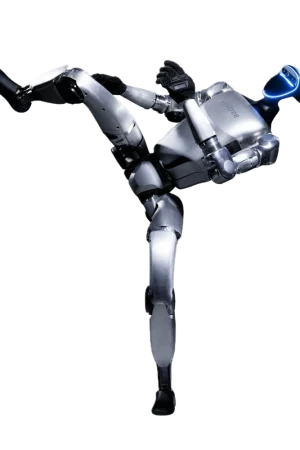
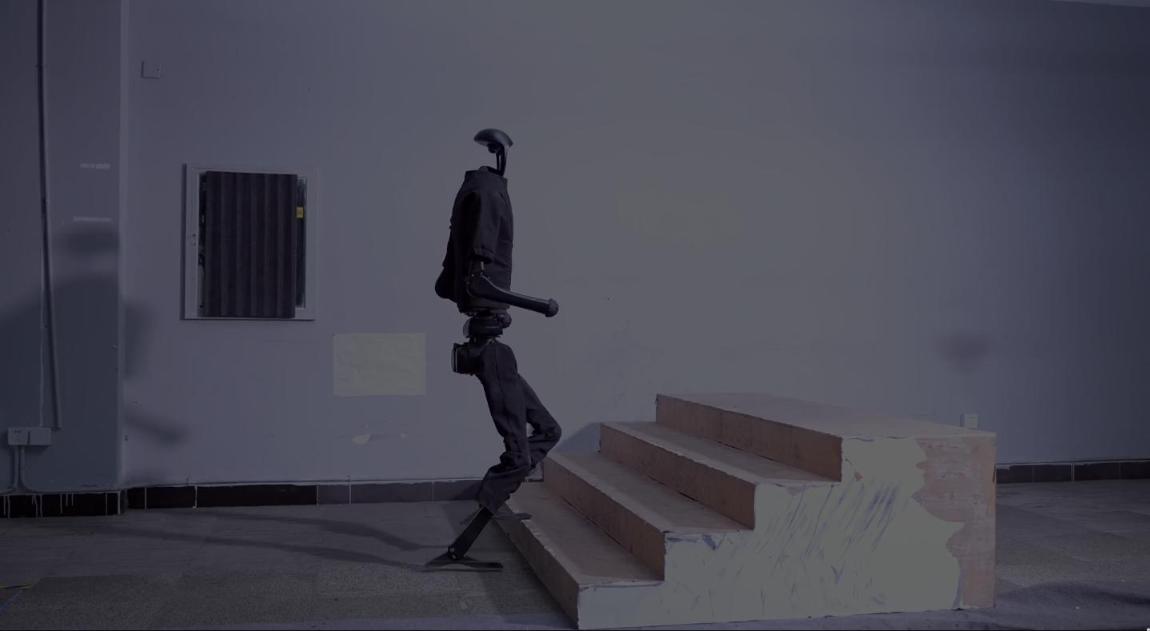
- מהירות שיא3.3 מ'/ש' בגרסת H1, עם פוטנציאל של מעל 5 מ'/ש'.
- מנועי מפרק עוצמתייםמנועי PMSM עם מסבים תעשייתיים ומומנט גבוה בברך, בירך ובמותן.
- חישה היקפיתLiDAR תלת־ממדי Livox MID-360 ומצלמת עומק Intel RealSense D435i.
- זרועות מתקדמות (H1-2)7 דרגות חופש בכל זרוע, נשיאה רציפה של כ־7 ק"ג ועד כ־21 ק"ג בשיא.
- ידיים מיומנותאפשרות להתקנת Dex5-1 או ידיים מיומנות נוספות.
- מחשוב גמישIntel Core i5 לפלטפורמה ו־i7 לפיתוח, עם אפשרות ל־Jetson Orin NX.
מפרט טכני
| פרמטר | H1 | H1-2 |
|---|---|---|
| גובה | כ־180 ס"מ | כ־179 ס"מ |
| משקל | כ־47 ק"ג | כ־70 ק"ג |
| דרגות חופש ברגל | 5 | 6 |
| דרגות חופש בזרוע | 4 (ניתן להרחבה) | 7 |
| מומנט מרבי | ברך 360, ירך 220 N·m | ברך 360, ירך ומותן 220 N·m |
| נשיאת זרוע | — | כ־7 ק"ג רציף, כ־21 ק"ג שיא |
| מהירות | 3.3 מ'/ש' | עד 2 מ'/ש' |
| סוללה | 15Ah (0.864 kWh) | |
| חיישנים | LiDAR תלת־ממדי + מצלמת עומק | |
| מחשוב | Intel Core i5 + i7 (אופציונלי: Jetson Orin NX, עד 3 יחידות) | |
| יד מיומנת | אופציונלי | אופציונלי (Dex5-1 ועוד) |
תחומי שימוש
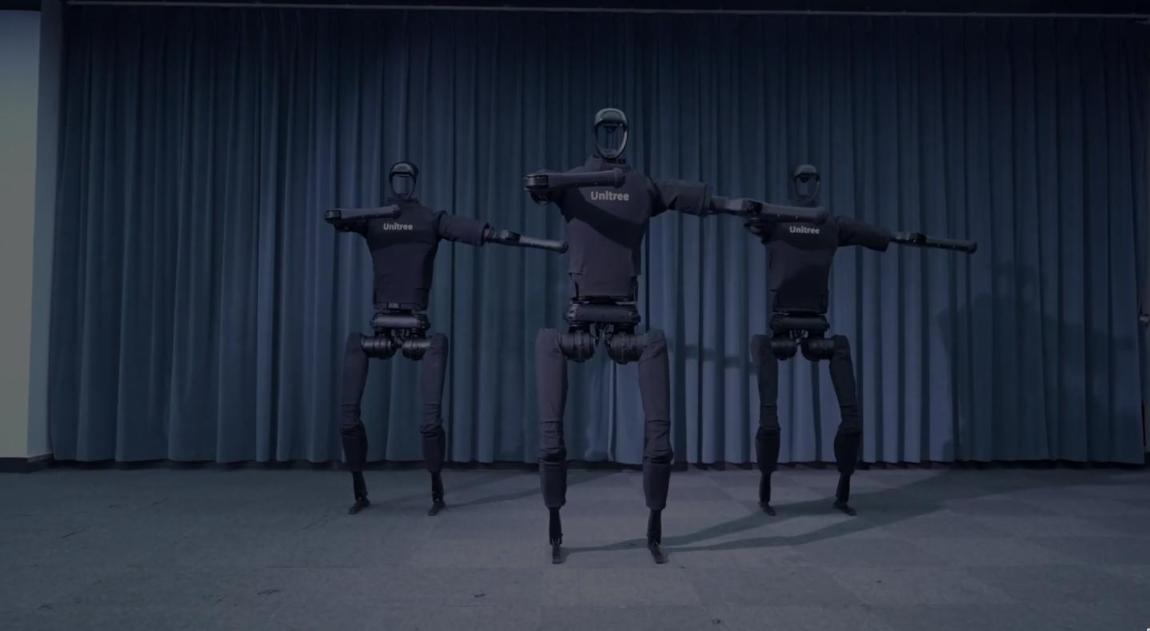
- מחקר מתקדםפיתוח תנועה דינמית, מניפולציה ולמידת מכונה על פלטפורמה בגודל אדם.
- מרכזי חדשנותתצוגות, הדגמות ופרויקטי דגל טכנולוגיים.
- שירות ואינטראקציהפיתוח תרחישי קבלת פנים, הדרכה וסיוע.
- פיתוח לתעשייהבחינת משימות מניפולציה ונשיאה בסביבות עבודה אמיתיות.
מעוניינים ב־H1?
נשמח להתאים עבורכם את התצורה הנכונה, ללוות את ההטמעה ולהגיש הצעת מחיר מותאמת.